日期:2026-09-20 阅读() 发布:小编
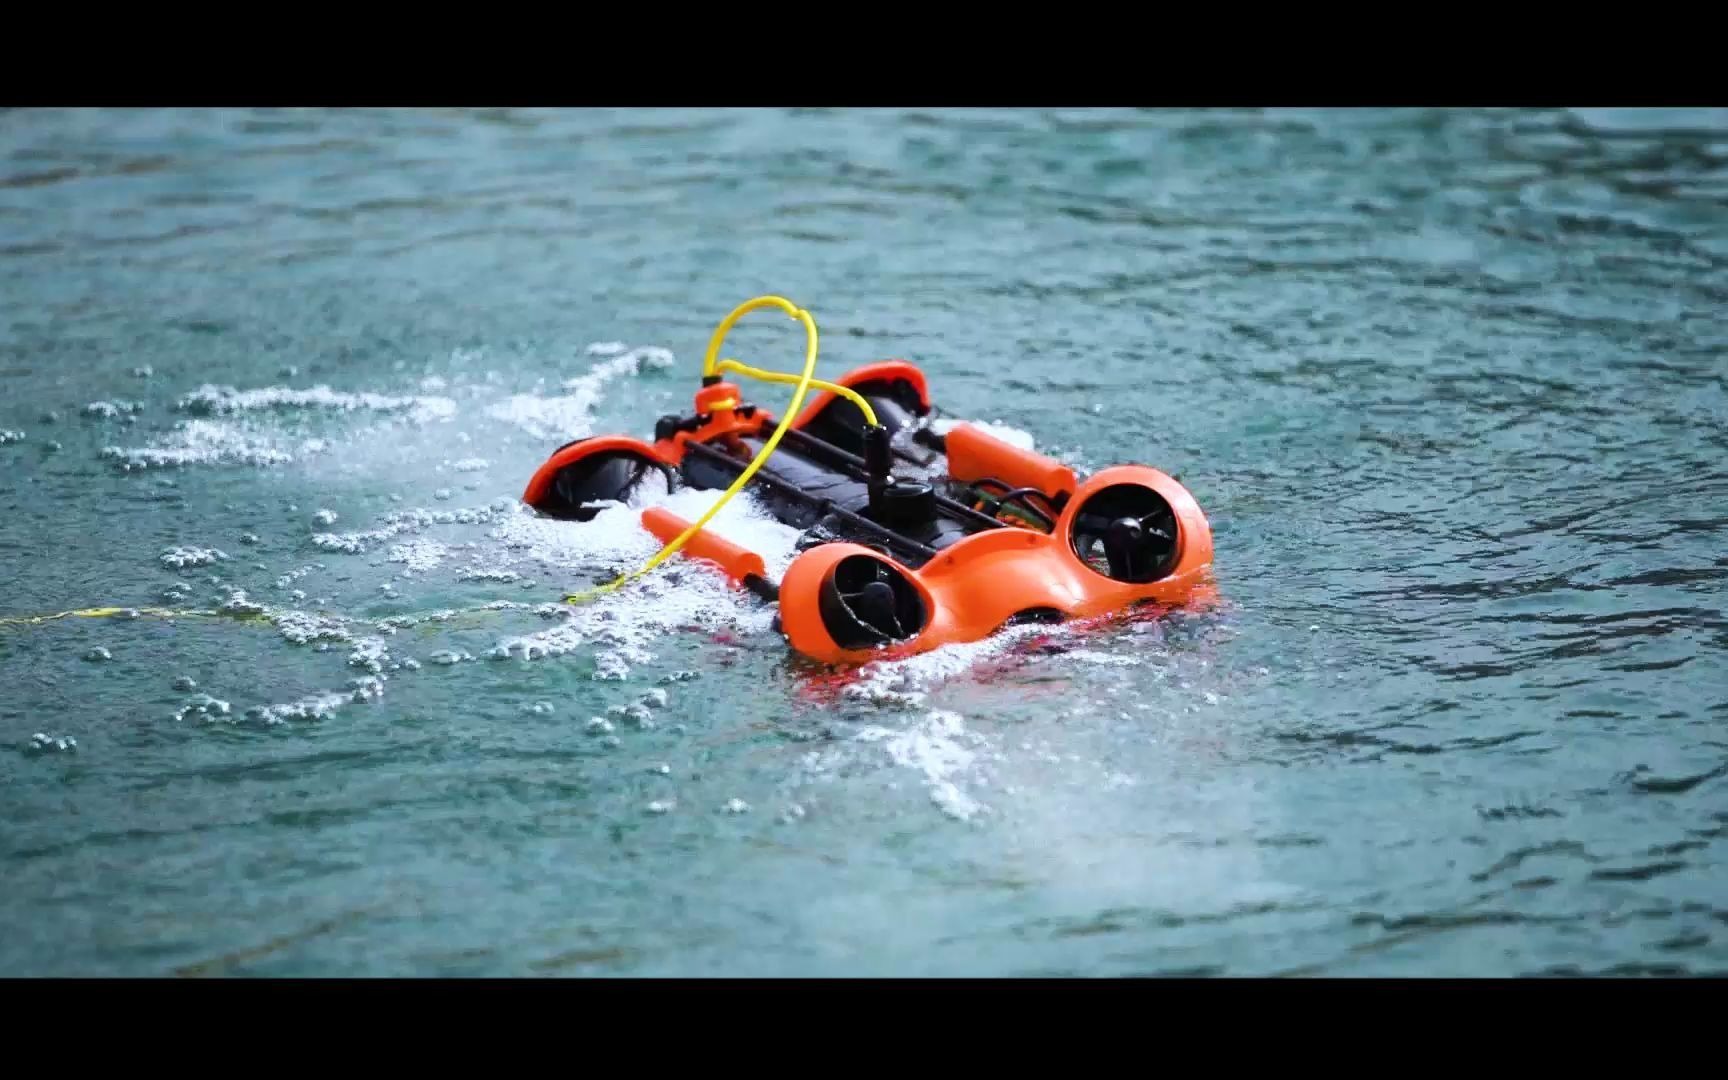
各位老铁大家好,感谢大家长期对深藏水下无人机的关注,本期为大家介绍来自智利鱼业养殖企业的一个运用案例。案例背景,致力凭借地理位置优势为三文鱼的养殖提供条件, 但是本身的水质则而细菌含量高以及水生生物对网箱的破坏,使得鱼厂每天都需要用 lv 进行实时的死鱼清理及网箱检测工作。案例介绍,致力某鱼厂使用前批一把对鱼厂中的死鱼进行打捞作业以及网箱安全的检测作业。案例涉及作业内容, 一、网箱内海洋生物检测。二、渔业网格检查。三、渔网破损检查。四、检查网箱内清洁状况,浅海渔业海底清理。六、渔业水下 结构检查。七、打捞死亡海洋生物八、营救被缠绕的 lv 设备。 案例结果,用前脚劈一百进行网箱清理及检查工作, lv 每天工作两小时和基本清理完当天产生的全部损。在网箱检测过程中发现因海时造成的网箱破损处,鱼场主及时联系渔业潜水员进行修补,减少经济损失,保障三文鱼产量。
便于科研人员的需要和分析工作。同时,科研人员还可以通过四个镜头观测记录水下生物、植物生长情况,或者管道是否存在渗漏、破裂、断裂,都会影响水质情况。 usbl 水下定位系统可以在水质检测取样时提供实时位置显示,为不同点位取样提供精准坐标信息。还可选配前行防水带瓶,遥控器内置 nice,
今天来聊一聊 p 版如何设置撒布的宽度、速度、高度以及模用量。 一般蒙面我们是定死的,我们把飞机按住往地里面拖,我们客户要求呢是撒一亩地,撒这个四十斤,你看显然现在撒不到四十斤,那怎么办呢?我们可以选择这个返回去,选择这个航线设置,我们把我们的作业的参数改一下, 首先我们的间距我们可以调到我们稍微小一点,比如说四米九或者是五米,我们调小一点。呃,如果我们航线间距是五米的话,那我们我们的高度呢,一般都是四米高,我们的费用速度也可以稍微调小一点啊,一般越快呢我们的越省电,但是我们调到十二米, 我们再反过去看一下,我们的不撒量是可以调大了,我们可以调啊,调到十九,这是我们跟我们的母油量,四十公四十斤 就很接近了,这样就可以了。嗯,当然了,我们建议大家就是调的时候呢,要结合这个地块的长度和 宽度来进行调,像这块地啊,我们是比较适合短的啥的,因为这个长五百多米,太长了。还有这个安全点问题也可以给大家讲讲。这个安全点的时候呢,你看这个安全点,飞机返航的时候沿着这边飞,这有点危险, 我们可以适当的点这个航线设置进出航线,然后这时候屏幕上会出现一个点,我们把这个点按动按住往地里面拖,这时候飞机呢会会沿着这个这个线加号这个线,然后进入到我们这个点里面去,然后再去作业。 呃,进出,进出的高度呢是四米和我们最高度的四米呢,这结合地里面的障碍物电线的情况来进行设置,尽量 保持一致,然后进出的航线可以最快,作业的航线呢可以十二点十二米或者是十三米,根据我们的母用量来进行微调。高级设置里面可以把臂掌关闭掉,这样的话可以飞的很快,如果打开臂掌呢,只能飞八米。
各位老铁,今天我们带大家熟悉钱交 p 两百 pro 高级配件 u b s l 水下定位套件使用教程。首先我们需要进行离线地图下载,手机连接可用网络保持手机 g p s 开启状态。 a p p 主页面,点击右上角菜单帮助离线地图下载, 点击所需区域,点击下载,输入自定义区域名称并确定。 第二步,配置 usb l 发射端展开扩展物配置页面,点击已连接 usb l 配件的端口,选择 usb l 图标,点击后图标常亮及成功配置上。 第三步, imu 校准根据弹窗提示点击去校准。特别要注意的是,如果没有出现 imu 校准对话框,请点击右上角设置前航器校准 imu 校准。 拿起 usbl 接收端,分别保持正面、左侧、右侧、反面、正立、倒立六个角度各两秒,直到手机端出现校准成功画面。 第四步, usb l 同步将 r、 o、 v 及 usb l 接收端放入水下一到一点五米深处,点击右下角小地图, 再点击开始同步,直到地图上方出现 usbl 同步成功。特别需要注意的是, usbl 自动版会自动进行同步。第五步, usbld 图标志展示在小窗口,左下角图标及左上角卫星图标表示 usbl 器件的状态,右上角机器图标表示转结合控制箱的 gps 的状态,在两者状态都正常的情况下才可正常使用 usbl 定位功能。 地图上会在 rov 图标转结合控制箱图标显示 rov 的运行轨迹,双指缩放地图比例池。 第六步, usbl 全屏地图展示一、点击 rov 图标展示 rov 当前的经纬度。二、点击转结合图标展现转结合当前的经纬度。 三、锁定图标表示锁定转接和 g p s 定位坐标,请在定位到正确位置后锁定。四、路径图标表示开启,关闭 r o v 路径显示。五、中心点图标表示切换仪, r o v 转结合为中心点显示。第七步,图片视频信息展示,确保 osd 水印功能已打开。点击拍摄图片或录制视频图片,视频水印中会包含精美的信息。 第八步, l o g 日志文件使用使用完 usb l 后,会在 r o v 的 s d 卡中的 logs 文件夹自动生成日志文件, 有 c s v 和 g p x 两种格式可供使用。使用地图软件打开 g p x 文件,可以显示当天 r o v 运行轨迹。
兄弟们,天上飞的无人机玩腻了,今天我们来尝试点不一样的,给老铁们看一下水下可以飞的无人机,给老铁们拆开看一下, 这是潜行创新的潜胶密无人机,一百米这个线来,我们可以把无人机飞到一百米的水下去看球,然后是他的一个攻击器,然后这个是他的遥控器, 这个是他的手机支架,往这里面是一些充电线,还有数据线之类的放一边,重点给我们看一下这个水下飞机,水下飞机他自带有一个航拍镜头,二点三分之一是传感器,一千两百人像素,这是两个 a 一灯,然后他有五个驱动,这是一个电机,这边有个电机,然后尾部这边有两个电机,然后这中间还有个电机,总共是五个电机啊,然后动力也是比较强的,现在我们把这个连接线给他连接,给大家演示一下, 在水下飞行的时候,我们必须用这个线来浸泡接口才比较稳定 好,装进去拧紧好的,这边的连接我们的重机器,然后这是它遥控器,遥控器可以把我们的手机支架给装上去, 好停紧,再把我们的手机给夹上,现在我们准备开机,先开启遥控器,遥控器开机,在这开机好,然后我们再开 开启我们这个飞行器,飞行器的开机按键在这边好开机,跟我们无人机一样的开机声音,拿着你,好,现在我们也可以连接自己的手机,在我们的手机 wifi 里面找寻一下我们的这台水下无人机的网络, 连接这个五 g 的网络,点击连接密码默认的一二三四五六七八,好,连接成功。好,我们进入飞行器的软件,点击, 这就是潜交无人机的一个软件了,刷新一下,等一下。好的,现在可以直接进入我们的相机。 好的,这个时候我们这个水下无人机的一个镜头已经传输过来了啊,还是比较清晰的,大家看一下,这延迟是非常 小的,因为他是通过这个线来连接到他镜头的,所以说是基本上没有延迟。然后这边主界面啊,我们可以直接控制进行拍摄,如果现在在水下,你就可以直接拍水下的风景了,然后我们现在给他们解锁一下这边解锁按键。 哇,别走了,这五个电机就开始工作了,然后通过这个遥控器啊,可以控制方向, 通过打转方向好关机。这台水下无人机主要作用啊,经常会用于我们的水下的生物探测以及水下的管道抢修,如果你喜欢钓鱼的话,也可以带上这个水下无人机来探索,允许下个视频带他一起下水。
今天打河坝上的这些树,这些河坝上的树不太好打呀,用遥控着飞也挺累人,咱们找一个比较省事的方法。 首先我们打开集肥的农服 a p p, 大概先框一块地,新建地块,添加添加点添加点,添加添加点,添加添加点添加点。 嗯,这么长的长度,就让他飞到这吧。添加点添加点添加点,添加点,区域闭合, 然后编辑地块点,管理 地块,以后新建一个自由航线,这就是一个非常好用的一个功能了。 all you are from all you。 今天有点刮北风,所以说我们顺着树的这一面飞, 我抱一下, 继续点 看,这个地方有一棵大树,这个两棵大树,他的树枝子,树枝实际上已经碳到这个这些树上面了,所以咱们要避, 不能让飞机撞到树枝子上去。 好, ok, 这样就行了。 哎,哪位 啊?怎么了?选中地块点,确定他会自动出来航线,设置一个进出航线的辅助点。 嗯, 好,没问题。 好了,我这录屏 自由航线设置的要量可能不准,就是大概喷吧, 这一溜总共需要喷三十升就够了。 检查完没有问题,可以起飞。 往后点数准备启动作业,一秒后启动 d 幺零零 pro 两千零二十三启动作业 幺零零 pro 两千零二十三启动中。 ok, 这样飞的好处是飞机他不会有停顿的, 如果这样这样弯曲的地块,你设置标准航线的话,飞机在这里会非常的浪费电。来回的走动, 这是特定场景,场景下,特定的场景下,使用自由航线的方法, 再往前走,遥控器就受遮挡了, 天一亮点,没事啊, 现在遥控器与飞机已经看不到了, 很多人都说吉飞的图传卡,但我们实际使用情况下也没感觉到有卡的情况,还是挺流畅的。 只有在切换视角的情况下,他会卡顿一下, 马上没药了,没药了后他会自动返航。 d 幺零零 pro d 幺零零 pro 两千零二十三。车要返航,返航,离远点吼的慌。 d 幺零零 pro 两千零二十三,车要返航 幺零零处两千零二十三,车要返航 d 幺零零 pro d 幺零零 pro 两千零二十三降落中 再加十五升鱼一瓶鱼, 你看啊, 第二个假次开始要起飞了啊! 准备启动作业,一秒后启动一幺零 pro 两千零二十三启动作业一幺零零 两千零二十三启动中, 最后一条航线 开始返航。 that sounds great 距幺零零 pro 两千零二十三摄像头 好了,这是整个的作业流程。
大家好,我们现在在江苏徐州,目前的话呢在进行 gcp 一百二零二三款双手控作业。现在的话呢,我们将由内八进行飞机解锁, 然后我向我们的辅助作业向长按 l e, 咱们的手机屏幕上就会出现我们的辅助航段,像左边的 f 一,这个是调整我们的作业喷浮,可以随时调整我们的作业喷浮。 f 二是调整我们的航线方向 看,可以看到我们的航线方向是在做调整,向右边的 f 三跟 f 四, f 三是一个调整我们的雾化颗粒, f 四是我们的流量的一个设置,因为我们是在测试吗?因为我们没有带水。然后就是给简单给大家介绍一下,然后 航线出来了之后,我们只需要就是往前把飞机往前推,他就会一直沿着我们的这个辅助航段一直在往前走, 一直在往前走,只需要往作业过程中只要往前推就 ok 了啊。如果说打个比方,我们现在已经是到了地头,我们需要换航段,像 l 二跟 l 像,左手边就是往左掉头,右手边就是往右掉头。我们可以看一下, 我们还是需要按一下顺序自动掉头,自动掉头。然后就是我们重复刚开始动刚开始的作业哦,好,我们飞机往前推, 在轨运行中来,向左边也是同样的道理,向左边掉头, 你像如果说我们遇到这种梯形地,我们还需要继续往前飞,只需要只需要平移,长按是平移看,我们可以看到飞机这边是在走平移,二十三平移换行中呀,二长按 六平米。这就是我们今年起飞的辅助航段的手动辅助作业很简单,就是往前推掉头就完全 ok。 p 一百六二零二三在北面行中。
老铁们,今天我们来演示一下前交替两百 pro 电池安装方法。首先将电池舱两边的锁扣旋钮往外拉,并旋转至上面潜槽内。然后打开电池舱锁紧组件, 取出三百瓦电池舱。 随后取下原电池舱锁紧组件,装入七百 wa 电池舱,并将两边的锁扣锁紧。 安装七百 wa 键直仓锁紧组件, 并将电池仓锁紧。随后取一个福利模块, 将凹槽处的长螺钉取出。 将福利模块首尾部分进行分离。将福利模块底座从机身下方装入提手拉杆内。将福利模块的上端从机身上方穿过拉杆装入底座内。将长罗定重新锁紧福利模块。 重复上一步骤,将另一福利模块安装至另一侧机身内, 即可使用七百 w 电池。
我们拿着单手控捞底走一圈飞机就能够得到要作业的地块,但是有债务怎么办?如果电线横穿地块,我们就要把整条电线和血压线都圈出来,或者把电线当边界,将地块分为两块,或者作业的高度要比电线高或低, 不然你的飞机就可能撞在电线上。如果地边有树枝伸进地块,我们就要绕开或者截掉树枝,以免飞机撞坏耽误你的农池。你学会了吗?
检测实验室
检测能力
专业团队
服务企业
项目总投资