日期:2026-09-09 阅读() 发布:小编
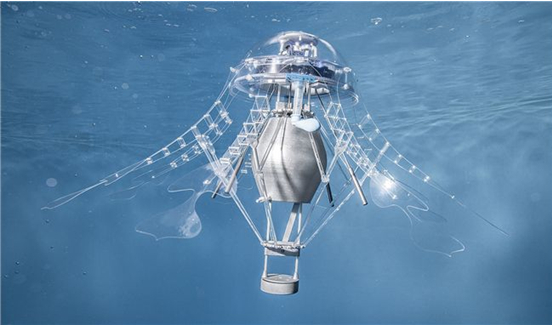
本发明属于仿生水下机器人领域,公开了一种设有浮力调节装置的仿生水下机器人,包括:头部以及一个或多个尾部结构,所述一个或多个尾部结构中每一个均包括一个或多个关节结构,所述头部设置由一个曲线凸轮和多个活塞组成的浮力调节装置,通过驱动曲线凸轮同步推拉多个活塞,改变所述头部的排水体积而改变浮力。本发明的设有浮力调节装置的仿生水下机器人不仅可以独立控制水下机器人的深度,而且可以作为所述上升和下沉运动模式的辅助方法。
1.一种设有浮力调节装置的仿生水下机器人,包括头部以及一个或多个尾部结构,其
特征在于,所述头部设有浮力调节装置,所述浮力调节装置包括曲线凸轮、多个活塞缸以及
与其配合的多个活塞,活塞缸内嵌在头部,通过驱动曲线凸轮同步推拉多个活塞,改变活塞
2.如权利要求1所述的一种设有浮力调节装置的仿生水下机器人,其特征在于,所述一
个或多个尾部结构中每一个均包括一个或多个关节结构,所述一个或多个关节结构的每一
个均包括执行关节运动的驱动装置,所述驱动装置密封在由中间壳体和两个侧盖组成的密
封空间内,所述中间壳体上转动连接有两个互相垂直布置的转动轴,且被所述驱动装置驱
3.如权利要求2所述的一种设有浮力调节装置的仿生水下机器人,其特征在于,所述驱
4.如权利要求1所述的一种设有浮力调节装置的仿生水下机器人,其特征在于,所述头
5.如权利要求1述的一种设有浮力调节装置的仿生水下机器人,其特征在于,所述曲线
凸轮下方转动连接有固定导向盘,所述活塞沿固定导向盘半径方向滑动,所述活塞上固定
有销,销穿过所述曲线述的一种设有浮力调节装置的仿生水下机器人,其特征在于,所述曲线
凸轮配置有驱动机构,驱动机构依次由电机、锥齿轮副、蜗轮蜗杆副和齿轮齿圈副组成。
7.如权利要求2述的一种设有浮力调节装置的仿生水下机器人,其特征在于,每个尾部
结构由头部连杆、一个或多个关节结构、一个或多个中间连杆以及端部连杆组成,端部连杆
安装有交叉尾鳍,头部连杆安装在头部,头部连杆和端部连杆上均固定有对称的两个旋转
杆,中间连杆前端和后端分别固定有两个旋转杆,且呈十字状,相对称的两个旋转杆其中一
8.如权利要求7所述的一种设有浮力调节装置的仿生水下机器人,其特征在于,所述交
9.如权利要求3所述的一种设有浮力调节装置的仿生水下机器人,其特征在于,所述驱
动装置包括电机以及由大弹性齿轮和小齿轮组成的减速系统,大弹性齿轮包括开设弧形槽
的基齿轮,弧形槽用于容纳两个所述弹性元件,所述转动轴安装有旋转盘并与基齿轮转动
10.如权利要求9所述的一种设有浮力调节装置的仿生水下机器人,其特征在于,所述
[0001]本发明属于仿生水下机器人领域,具体涉及一种设有浮力调节装置的仿生水
[0002]这里的陈述仅提供与本发明相关的背景技术,而不必然地构成现有技术。
[0003]海洋中蕴含着丰富的资源,随着科技的进步,人类对海洋的探索越来越频繁,
[0004]螺旋桨推进式水下机器人由于其推进速度快在前期得到了广泛应用,但是螺
[0005]现有设计中,具有头部和尾部结构结构的仿生水下机器人是较为典型的,通
[0006]针对现有技术存在的不足,本发明的目的是提供一种设有浮力调节装置的仿
[0007]本发明提供了一种设有浮力调节装置的仿生水下机器人,包括头部以及一个
[0008]进一步地,所述一个或多个尾部结构中每一个均包括一个或多个关节结构,
[0010]进一步地,所述头部由上盖、中间壳体和下盖三部分组成,所述浮力调节装
[0011]进一步地,所述曲线凸轮下方转动连接有固定导向盘,所述活塞沿固定导向
径方向滑动,所述活塞上固定有销,销穿过所述曲线]进一步地,所述曲线凸轮配置有驱动机构,驱动机构依次由电机、锥齿轮副、
[0013]进一步地,每个尾部结构由头部连杆、一个或多个关节结构、一个或多个中
[0015]进一步地,所述驱动装置包括电机以及由大弹性齿轮和小齿轮组成的减速系
[0016]进一步地,所述转动轴下方设有磁钢,所述基齿轮上设有与所述磁钢配合的
[0018](1)本发明通过在机器人头部设置基于曲线凸轮设计的浮力控制装置,能
[0019](2)本发明驱动装置密封在由中间壳体和两个侧盖组成的密封空间内,又
[0020](3)本发明的尾部结构关节中设置有弹性元件,能够实现尾部结构对外界
[0021]构成本发明的一部分的说明书附图用来提供对本发明的进一步理解,本发明
[0044]应该指出,以下详细说明都是例示性的,旨在对本发明提供进一步的说明。
[0045]需要注意的是,这里所使用的术语仅是为了描述具体实施方式,而非意图限
[0046]为了方便叙述,本发明中如果出现“上”、“下”、“左”“右”字样,仅
[0047]术语解释部分:本发明中,如出现术语“安装”、“相连”、“连接”、“固
[0048]下面将结合本发明实施例中的附图,对本发明一种典型实施例中的技术方案
[0049]图1‑3示出了组装有一个头部结构100、三个尾部结构200和每条尾部结构
[0050]头部100优选地为扁球体,图1所示,但是显然在不脱离本公开的范围和精
[0051]图1、图3、图4和图7所示,头部100由上盖100、中间壳体120和下盖110三部分组成,
[0052]如图2和图5所示,上盖100上有三个防水密封接头103、104和105,用于
[0053]如图10所示,下盖110上安装了控制板115、控制板113和电池114。电池
其配合的多个活塞140,活塞缸124内嵌在头部100,通过驱动曲线的排水体积从而改变浮力大小。
[0055]曲线配置有驱动机构,驱动机构依次由电机133、锥齿轮副136、
[0056]曲线下方转动连接有固定导向盘131,活塞140沿固定导向盘131
力调节装置由6对活塞140和活塞缸124、六根活塞杆139、曲线、齿轮齿圈副138、蜗
密封圈,保证密封性。活塞杆139通过螺钉安装在活塞140上。某些实施例中,
活塞140的个数根据调节浮力的大小可相应的增减,例如可设置两个、四个、八
[0058]固定导向盘131和齿轮支撑架通过螺钉固定在中间壳体120上。六个销130
透明窗口121用于安装摄像头和红外探测器等传感器,并由透明密封盖121A
[0059]电机133通过电机支架148和132安装在中间壳体120上。轴146的一端通
147支撑在中间壳体120的孔内,另一端与蜗杆134B固定相连。蜗杆134B
[0060]当活塞140从活塞缸124的中间位置被向外推动时,活塞缸中水向外排出,
[0062]图7、图11、图12、图14和图15所示,一个或多个关节结构230的每一个
安装有旋转盘240E并与基齿轮240C转动连接,旋转盘240E上设有弧形楔
弧形楔块安装在两个压缩弹簧240D之间。转动轴240F下方设有磁钢240B,基齿
[0063]每个尾部结构由头部连杆201、一个或多个关节结构230、一个或多个中间
210以及端部连杆221组成,端部连杆221安装有交叉尾鳍220,头部连杆
[0064]以下进行具体说明,每条尾部结构200由三部分构成:头部连杆201、中间
和端部连杆221、交叉尾鳍220和三个关节结构230。通过头部连杆201
[0065]头部连杆201和中间连杆210通过固定在其上的旋转杆203和旋转杆204与
[0066]关节结构230的密封腔体由两个侧盖231和一个中间壳体235组成,其材料
[0067]如图14和图15所示,每个关节结构230具有两个自由度,分别由两个伺服
位于旋转轴240F下方。磁钢240B采用胶水固定在旋转轴240F的末端。基齿轮
240C通过轴承246固定在支撑架245上。两个压缩弹簧240D分别放置在基齿轮
是一种旋转密封圈,安装在旋转轴240F上,对其进行密封。密封盖236安装在
[0068]当外力作用于尾部结构200上,关节结构230受阻时,力从旋转杆203传递
轴240F。在伺服电机243和小齿轮241的驱动下,基齿轮240C上的弧形
[0069]通过三条尾部结构200的协调配合,本发明的仿生水下机器人能够在水中实
[0070]仿生水下机器人的三尾前进游动模式如图16a所示。所述发明的水下机器人
[0071]仿生水下机器人的双尾游动模式如图16b所示。在这种游动模式下,所述发
[0072]仿生水下机器人的大半径转向运动模式如图17a所示。在三尾前进游动过程
[0073]仿生水下机器人的原地转向运动模式如图17b所示。通过三条尾部结构200
[0074]仿生水下机器人的上升和下沉运动模式分别如图18a、图18b所示。这种模
[0075]除了所述的上升和下沉运动模式外,所述机器人的深度调节还可以通过中间
体120中的浮力调节装置来实现。电机133的输出转矩通过一对锥齿轮136、
[0076]本发明虽然己以较佳实施例公开如上,但其并不是用来限定本发明,任何本
2、成为VIP后,下载本文档将扣除1次下载权益。下载后,不支持退款、换文档。如有疑问加。
3、成为VIP后,您将拥有八大权益,权益包括:VIP文档下载权益、阅读免打扰、文档格式转换、高级专利检索、专属身份标志、高级客服、多端互通、版权登记。
4、VIP文档为合作方或网友上传,每下载1次, 网站将根据用户上传文档的质量评分、类型等,对文档贡献者给予高额补贴、流量扶持。如果你也想贡献VIP文档。上传文档
2026年泰安部编版八年级道德与法治上册第六单元测试卷(可打印).docx
T∕ZGXK 006-2023 T∕ISC 0025-2023 数字乡村发展评价指南.pdf
T∕ZGXK 007-2023 T∕ISC 0026-2023 数字乡村服务企业星级评价规范.pdf
TR∕CBA 228-2025 大语言模型在银行业应用的基础能力评测方法.pdf
T11∕AII 012-2023 工业互联网园区评价模型(2.0版本).pdf
现代文阅读之小说阅读中的环境描写省名师优质课赛课获奖课件市赛课一等奖课件.ppt
新解读《GB_T 6974.7-2022起重机术语第7部分:浮式起重机》.docx
《生物信息学 Bioinformatics》课程教学课件(PPT讲稿)第三章,人工智能导论.pptx
原创力文档创建于2008年,本站为文档C2C交易模式,即用户上传的文档直接分享给其他用户(可下载、阅读),本站只是中间服务平台,本站所有文档下载所得的收益归上传人所有。原创力文档是网络服务平台方,若您的权利被侵害,请发链接和相关诉求至 电线) ,上传者
检测实验室
检测能力
专业团队
服务企业
项目总投资